‘Fingerprint’, la huella digital de la máquina: un ‘fast check’ diario para un mecanizado de discos de turbina sin sorpresas
El brochado es el proceso con el que se mecanizan las ranuras en forma de ‘firtree’ de los discos de turbina, las que alojan y retienen los álabes que giran durante el funcionamiento de un avión. Es una operación rápida, rígida y extraordinariamente repetitiva: la brocha recorre la pieza una sola vez y, en esa única pasada, obtiene la geometría definitiva. Su mayor fortaleza es también su principal riesgo. El proceso de brochado suele situarse al final de la cadena de fabricación, cuando el disco ya acumula decenas de horas de trabajo (torneado, taladrado e inspección), además las tolerancias exigidas al brochado, en especial, en lo que refiere a las caras de presión de las ranuras ‘firtree’ oscilan entre los 5-20 µm. Una sola ranura defectuosa convierte una pieza de altísimo valor añadido en chatarra [1].
Por ese motivo, la monitorización del brochado ha recibido una atención creciente en los últimos años, casi siempre centrada en la condición de la herramienta: estimar el desgaste de los filos, detectar la rotura de un diente o correlacionar el consumo de los servomotores con el estado de la brocha [1][2]. Sin embargo, hay una pregunta previa que rara vez se formula de manera explícita en planta y que condiciona todo lo demás: ¿está la máquina, hoy, en el mismo estado en que estaba el día en que se validó el proceso?
Un incremento en el consumo de par de lo servomotores de accionamiento (fuerza necesaria para mover el conjunto pieza a través de la herramienta) puede deberse a un filo desgastado, pero también a una guía mal lubricada o un desalineamiento del sistema Gantry. Una vibración anómala puede inducirse del proceso de corte, o de una holgura en la transmisión del movimiento. Si no se conoce un estado de referencia de la máquina, cualquier indicador de proceso se interpreta sobre una referencia que se mueve. La huella digital de máquina, el machine ‘fingerprint’, nace precisamente para fijar esa referencia y para trasladar a la máquina, de forma rápida y cotidiana, el rigor que la metrología aplica a sus instrumentos.
Concepto del ‘fingerprint’, la huella digital imborrable
Qué es un ‘fingerprint’
El término se toma prestado de la dactiloscopia. Igual que las huellas de un dedo identifican a una persona, cada máquina deja en sus señales internas un patrón propio: cómo reparte el esfuerzo entre sus motores, cuánta energía necesita para desplazarse o cuánto se deforma su estructura al hacerlo. Si ese patrón se registra cuando la máquina está en buen estado y el proceso ha sido validado, se convierte en su huella de referencia. A partir de ahí, cada nueva medida se superpone sobre ella: mientras ambas coincidan, la máquina sigue siendo la misma; cuando empiezan a separarse, algo ha cambiado, y la forma en que se separan orienta sobre qué ha cambiado. Es el principio en el que se apoya la monitorización de la condición de máquinas según la norma ISO 17359:2018 establecer una referencia en buen estado y vigilar la evolución de las medidas respecto a ella [8].
Esa huella puede obtenerse a dos niveles, con lógicas distintas y complementarias.
- El ‘fingerprint’ de proceso es una monitorización pasiva: se observan las señales mientras la máquina corta y se comparan con un patrón validado previamente mediante inspección de calidad. Es la vía natural para seguir el desgaste de la brocha o para detectar incidencias durante la pasada.
- El ‘fingerprint’ de máquina, en cambio, es un ensayo provocado. La máquina ejecuta en vacío un ciclo corto, siempre idéntico, diseñado específicamente para excitar los modos de fallo que se quieren vigilar, mientras se registran las variables internas del control. Su gran ventaja es la repetibilidad: al eliminar la variabilidad del corte, del material y de la herramienta, cualquier diferencia entre dos ejecuciones separadas en el tiempo solo puede atribuirse a la máquina.
Este artículo se centra en la segunda vía: el ciclo de ‘fingerprint’ de máquina desarrollado sobre una brochadora vertical del CFAA y los índices de salud que se derivan de él. Los primeros resultados de su aplicación en el proyecto FAUSTO se recogen en el recuadro final.
La máquina: qué la compone y cómo puede fallar
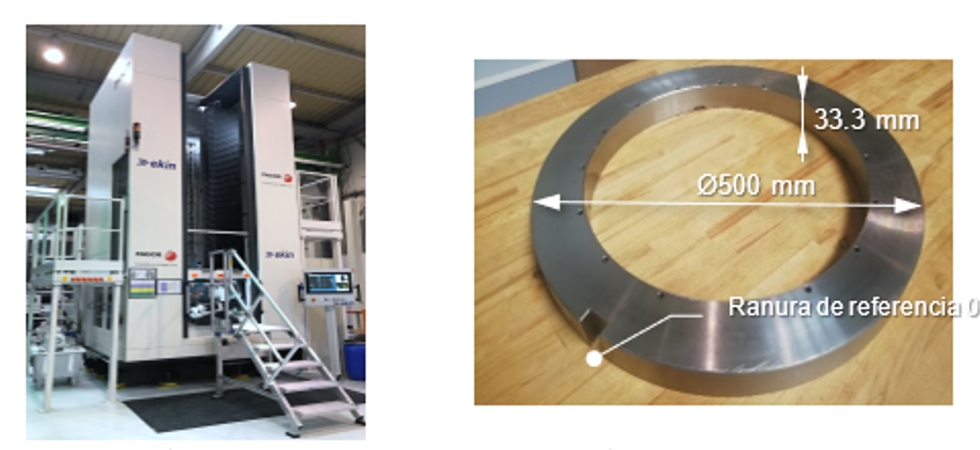
El banco de ensayos es una brochadora electromecánica vertical EKIN A218 RAHSEM Series instalada en el CFAA con un Control Numérico Fagor 8070, en la que se mecanizan discos de turbina de Inconel 718 con brochas de metal duro [6]. El carro se desplaza mediante un sistema de pórtico (gantry) accionado por dos servomotores síncronos trifásicos de corriente alterna, denominados Z (principal) y Z1 (secundario), a través de un mecanismo de piñón y cremallera. El posicionamiento se asegura con doble captación: un encoder rotativo absoluto multivuelta de señal senoidal (1 Vpp, 1.024 impulsos por vuelta) acoplado a cada servomotor (captación motora) y una regla lineal absoluta Fagor en cada lado del eje vertical (captación directa).
Esta arquitectura, habitual en máquinas de gran recorrido [5], define los modos de fallo que interesa vigilar. Se agrupan en dos familias:
- Fallos de componente: sobrecalentamiento de los servomotores, desgaste de los frenos, degradación de rodamientos y patines, pérdida de lubricación en las guías, desalineación del encoder por vibraciones.
- Fallos de configuración: pérdida de sincronismo entre Z y Z1. Conviene subrayar que los sistemas Gantry realizan un ajuste automático de sincronización, pero a máquina parada; el comportamiento dinámico bajo consigna queda fuera de esa corrección. Si un motor arrastra al otro, el pórtico trabaja torsionado y la tensión se descarga sobre el conjunto piñón-cremallera.
Cómo verificarla: los requisitos del ciclo
Una prueba preliminar confirmó que el sistema de captación es capaz de resolver estos fenómenos: monitorizando encoders y reglas durante la ascensión del carro se detectaron diferencias de altura entre ambos lados del orden de micras, con un cambio de sentido del desajuste a mitad del recorrido. Un segundo ensayo, repetido a distintas velocidades, mostró que la velocidad influye de forma sistemática en la lectura: a mayor velocidad, menor error entre ejes en la zona alta del recorrido, pero mayor ruido en las reglas y mayor error a la salida del lazo de posición. Esa dependencia obligó a un requisito de diseño que resultaría decisivo: nunca comparar movimientos ejecutados a velocidades distintas.
De todo lo anterior se derivan los requisitos del ciclo de verificación. Debe ser rápido, para poder ejecutarse a diario sin restar tiempo a la producción; repetible, para que cualquier diferencia entre dos ejecuciones sea atribuible a la máquina y no al ensayo; capaz de excitar los modos de fallo que se quieren vigilar; y basado exclusivamente en las señales que el propio control numérico ya mide, sin sensores adicionales.
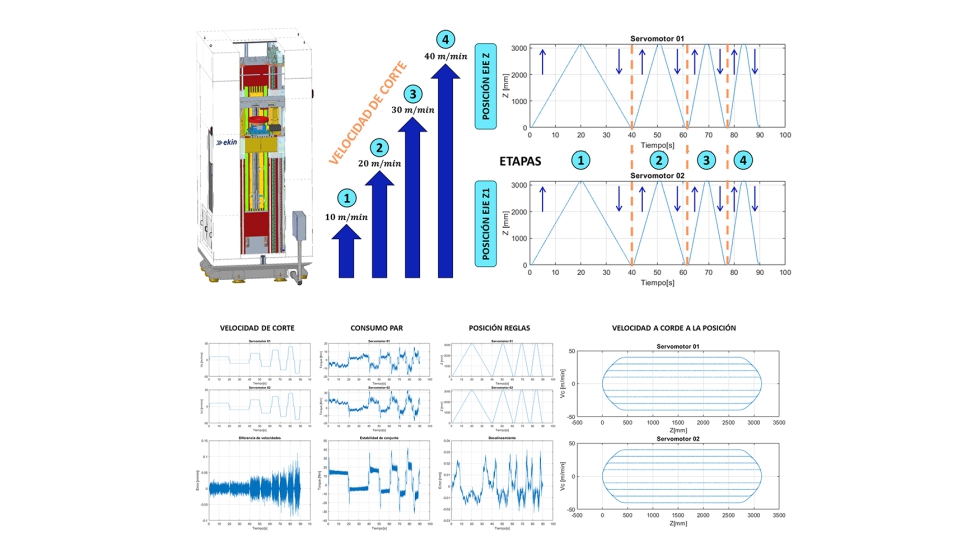
El ciclo de ‘fingerprint’ consiste en cuatro ascensiones y cuatro descensos del carro en vacío, a velocidades progresivas de 10, 20, 30 y 40 m/min, con una pausa de un segundo en cada extremo del recorrido. Cada decisión de diseño responde a un motivo concreto:
- En vacío, sin pieza ni corte. Se elimina la variable herramienta y se aísla el comportamiento de la máquina. Lo que queda en las señales es fricción, inercia, sincronismo y calidad del lazo de control.
- Cuatro velocidades. Los defectos no se manifiestan por igual en todo el rango. Una lubricación deficiente se nota sobre todo a baja velocidad, donde domina la fricción; una holgura en la transmisión o un problema de sintonía aparecen a alta velocidad, donde mandan la inercia y la dinámica del regulador.
- Subida y bajada. El sentido del movimiento cambia por completo el reparto de esfuerzo: en el ascenso los motores vencen el peso del carro; en el descenso, lo frenan y pueden llegar a regenerar energía. Son dos ensayos distintos y se tratan como tales.
- Un segundo de parada en los extremos. Es una marca deliberada introducida para el algoritmo: proporciona una referencia inequívoca de velocidad nula que permite segmentar el fichero de forma automática y sin intervención del operario.
El ciclo completo dura poco más de dos minutos y puede ejecutarse al inicio de turno, tras un cambio de brocha o después de una intervención de mantenimiento, sin interferir en la producción.
Leyendo la huella: modelos y algoritmos de detección
Una vez ejecutado el ciclo, el reto es convertir las múltiples señales adquiridas en una lectura fiable del estado de la máquina. El proceso se organiza en cuatro etapas: adquisición de los datos, segmentación de cada ejecución en tramos comparables, cálculo de indicadores y comparación con el histórico de la propia máquina.
Dónde se recopilan los datos
La adquisición se apoya en el software integrado (Datalloger) que incluye el control Fagor 8070, que permite almacenar valores procedentes directamente de los reguladores de los motores y del propio CNC sin añadir un solo sensor externo. Esta elección no es casual: una solución basada en señales internas del control es trasladable a cualquier máquina del mismo fabricante y a un entorno de producción real, donde instrumentar cada equipo con acelerómetros y células de carga resulta inviable [2][3].
El sistema impone, eso sí, dos restricciones severas. La primera es la frecuencia: 250 Hz, es decir, una muestra cada 4 ms. La segunda es el número de variables síncronas (aquellas que se registran en cada cierre del lazo de control), limitado a diez para no colapsar el funcionamiento de los reguladores. Como la máquina tiene dos servomotores y toda señal de interés debe duplicarse, la limitación real es de cinco magnitudes por eje. En total se registran diecinueve variables de los reguladores por ciclo, sirviendo las restantes para un control más laxo.
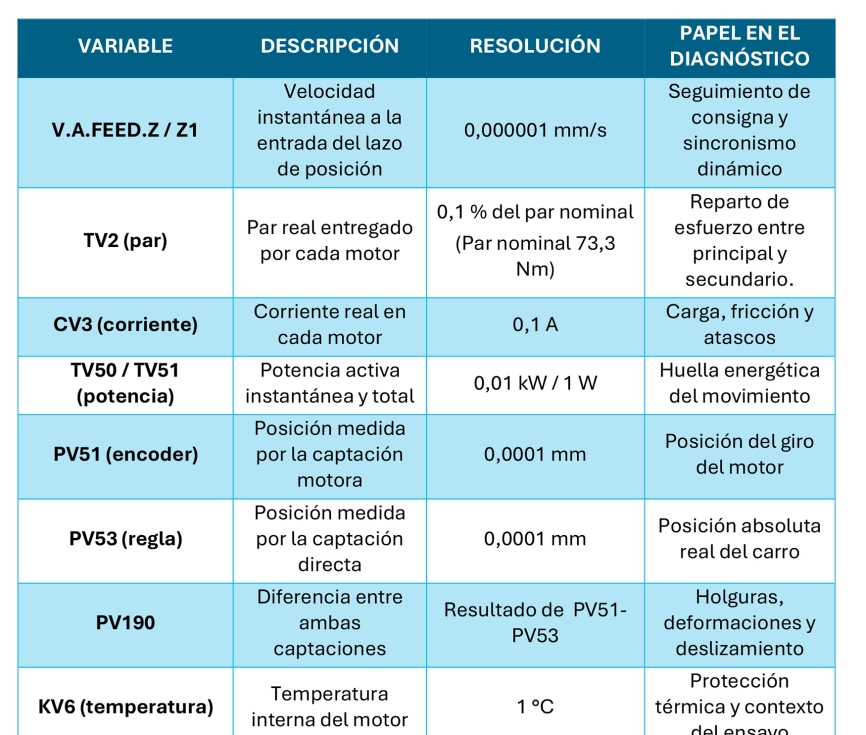
Los ficheros generados se exportan en formato CSV con una cabecera de metadatos, valores en notación decimal europea y enteros escalados: cada registro del regulador debe multiplicarse por su factor correspondiente para recuperar unidades físicas. El primer bloque del programa de análisis se ocupa precisamente de esa normalización (renombrado de registros de PLC a nombres legibles, conversión numérica, aplicación de factores y reconstrucción del eje temporal a partir del paso constante de 4 ms), un trabajo poco vistoso pero imprescindible para que todas las campañas sean comparables entre sí.
De la señal en bruto al tramo comparable
Comparar dos ciclos separados por meses exige asegurar que se comparan las mismas cosas. El programa de análisis realiza por ello una segmentación jerárquica y totalmente automática de cada fichero.
En un primer nivel, se localizan los extremos: se suaviza el valor absoluto de la velocidad y se buscan intervalos en los que se mantiene por debajo del 2 % de su máximo durante al menos 0,8 segundos. Son las paradas de un segundo introducidas a propósito en el programa CNC. Entre dos extremos consecutivos queda un tramo de movimiento, que se etiqueta como subida o bajada según el signo del desplazamiento en el eje Z; el ciclo queda así dividido en ocho tramos, de UP1 a UP4 y de DOWN1 a DOWN4.
En un segundo nivel, dentro de cada tramo se separan las rampas de aceleración y frenado del régimen estable, la parte central del recorrido en la que la velocidad se mantiene constante y las señales reflejan el comportamiento propio de la máquina, sin la influencia de los arranques y las paradas.
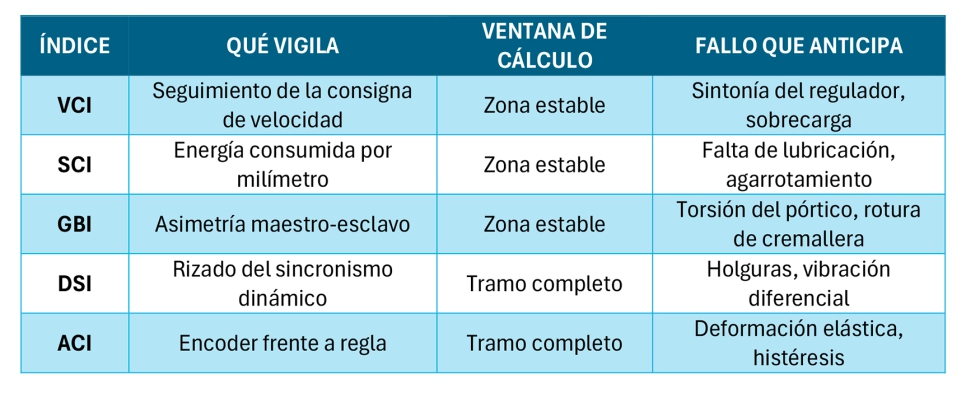
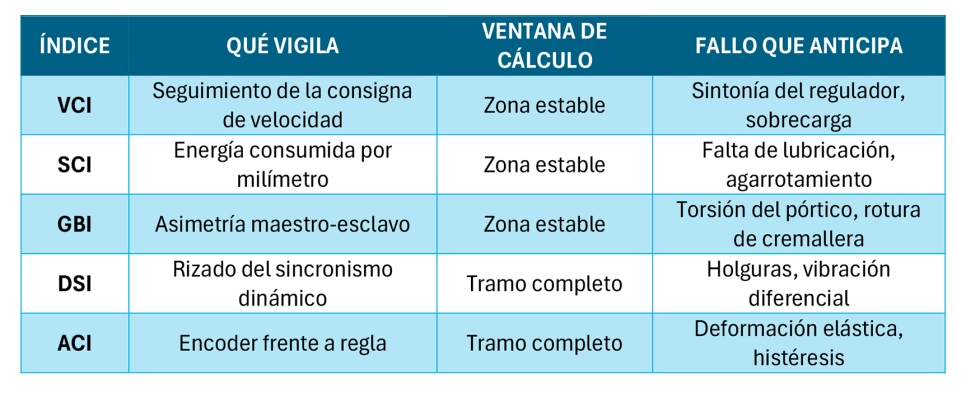
Esta distinción resulta clave en el cálculo posterior: los indicadores de fricción y equilibrio se evalúan exclusivamente sobre la zona estable, mientras que los de sincronismo y deformación se calculan sobre el tramo completo, precisamente porque las asimetrías de inercia se revelan en las rampas de aceleración y frenado.
Por último, cada tramo se identifica con una clave cinemática formada por el sentido y la velocidad nominal (por ejemplo, subida a 30 m/min). Existen ocho claves posibles, y ningún tramo se compara jamás con uno de otra clave. Es la traducción algorítmica de la lección aprendida en los ensayos preliminares.
Cinco índices y un semáforo
Sobre esa base se construyen cinco indicadores independientes, todos normalizados en una escala de 0 a 100 en la que un valor alto significa buen estado. La escala común no es un capricho estético: permite que el operario lea cinco fenómenos físicos muy distintos con el mismo criterio mental, y que los cinco se puedan agregar después en un único número.
VCI (Velocity Control Index): ¿mantiene la máquina la velocidad programada?
Mide la fidelidad del accionamiento frente a la consigna. La señal de velocidad se filtra con un paso bajo Butterworth de segundo orden y frecuencia de corte de 10 Hz, para separar el ruido eléctrico del encoder del comportamiento dinámico real de la masa mecánica, y se calcula el error cuadrático medio contra la velocidad teórica. El error relativo se traduce a índice mediante una función exponencial:

La penalización exponencial es una decisión de diseño deliberada. Una penalización lineal castigaría las micro fluctuaciones inofensivas y mantendría el indicador en valores mediocres durante la operación normal, arruinando su utilidad predictiva. La exponencial filtra las desviaciones pequeñas y se desploma cuando el error se acerca al límite técnico. El parámetro de sensibilidad se despeja para que el índice marque exactamente 50 puntos en ese límite.
SCI (Severity/Energy Index): ¿cuánta energía cuesta moverse?
Establece la huella termodinámica del movimiento en vacío. Se integra la potencia total de ambos motores por la regla del trapecio y se divide entre la distancia recorrida, obteniendo julios por milímetro. Esta normalización permite comparar recorridos de longitud distinta.
El valor obtenido se contrasta con el consumo ideal de la misma clave cinemática y el exceso relativo se penaliza de nuevo exponencialmente, valor que hace caer el índice a 50 cuando la fricción aumenta un 50 % respecto al estado de fábrica. El SCI es el indicador natural de la pérdida de lubricación, el desgaste de patines o la presencia de virutas en el camino del carro.
GBI (Geometric Balance Index): ¿trabajan los dos motores por igual?
Es el indicador de integridad estructural del pórtico. Cuantifica la asimetría entre principal y secundario en tres magnitudes: posición (diferencia entre reglas), corriente y par. Para cada una se calcula el RMSE de la diferencia instantánea, se normaliza por una tolerancia de fallo específica y se suman las penalizaciones con pesos de criticidad: 50% a la deformación física y 25% a cada una de las variables eléctricas.
A diferencia de los anteriores, el GBI abandona la penalización exponencial en favor de una suma lineal ponderada. La razón es la robustez: si un sensor falla o deja de leer, el índice redistribuye los pesos sobre las magnitudes restantes en lugar de colapsar matemáticamente, de modo que el sistema conserva visibilidad sobre el estado de la máquina aun con instrumentación degradada.
Su interpretación tiene una particularidad que conviene explicar bien al operario: el GBI nunca marca 100. Un pórtico pesado siempre arrastra un grado de holgura natural, y como la tolerancia se definió multiplicando por tres el error normal de la máquina sana, ese error consume estructuralmente un tercio del margen. El estado óptimo de fábrica corresponde, por tanto, a valores en torno a 66 puntos. Un valor próximo a 0 indicaría que la asimetría ha triplicado la magnitud que tenía en la instalación.
DSI (Dynamic Stability Index): ¿se mueven los dos ejes al unísono?
Mientras el VCI evalúa el error frente a la consigna, el DSI aísla la calidad del lazo interno de sincronismo. Se extrae la diferencia instantánea de velocidad entre ambos motores a lo largo de todo el tramo (rampas incluidas, para capturar las asimetrías de inercia) y se calcula su RMSE, métrica que penaliza tanto el rizado de alta frecuencia como un posible desfase constante de arrastre. Detecta vibraciones mecánicas, holguras en la transmisión y conflictos de par entre accionamientos, es decir, la clase de fenómeno que inyecta estrés torsional sobre la estructura del puente.
ACI (Alignment & Compliance Index): ¿coincide lo que dice el motor con lo que hace el carro?
Cruza la captación motora con la captación directa. Para cada lado del pórtico se calcula la fluctuación (desviación típica) de la diferencia entre encoder y regla a lo largo del movimiento. Esa fluctuación no es un error de posicionamiento absoluto, sino una medida de deformación elástica y de histéresis: cuánto se retuerce y recupera la estructura entre el punto donde el motor cree estar y el punto donde realmente está el carro. Es el índice más directamente ligado a la precisión micrométrica que exige el brochado.
MHI (Machine Health Index): el número único
Los cinco índices anteriores se agregan en un indicador compuesto mediante una media ponderada que refleja la criticidad de cada fenómeno para esta máquina concreta: 30 % al GBI, 30 % al ACI, 15 % al VCI, 15 % al DSI y 10 % al SCI. Las dos primeras posiciones corresponden a los fenómenos que pueden causar daño mecánico irreversible; el consumo energético, reversible mediante mantenimiento ordinario, recibe el peso menor. Antes de entrar en la media, el GBI se re-escala para corregir el hecho de que su valor nominal sano no es 100, y si alguno de los índices no está disponible por falta de señal, los pesos se re-normalizan sobre los presentes.
El resultado se presenta como un semáforo: verde por encima de 90, ámbar entre 80 y 90, rojo por debajo de 80. El MHI del ciclo se calcula como la media de los tramos de subida, que son los que soportan el esfuerzo representativo del proceso.
Qué significa ‘estar sano’: calibración e histórico
Un índice normalizado solo tiene sentido si el denominador es defendible. Aquí está la diferencia esencial entre este planteamiento y una alarma clásica por umbral absoluto: los límites no se fijan por catálogo, sino que se extraen empíricamente del comportamiento de la propia máquina durante un periodo de referencia.
Para cada una de las ocho claves cinemáticas se calcula un denominador distinto, siguiendo criterios estadísticos adaptados a la naturaleza de cada fenómeno:
- SCI: percentil 5 de la energía lineal registrada, es decir, el consumo mínimo eficiente observado con la máquina en buen estado.
- GBI: percentil 95 del error natural, multiplicado por tres. El factor 3 define el punto en que el desgaste se considera crítico.
- DSI y ACI: media del periodo de referencia. El índice arranca así en 100 en el origen y empieza a descender en cuanto la estabilidad empeora, lo que le confiere una sensibilidad deliberadamente alta.
A esta calibración física se superpone una capa estadística: a medida que se acumulan ciclos, el sistema calcula la media y la desviación típica de cada índice para cada tramo, y evalúa cada nueva ejecución contra su propio histórico. Se emite un aviso cuando un índice cae por debajo de dos desviaciones típicas en dos tramos consecutivos del mismo sentido (el criterio de persistencia evita los falsos positivos de un ciclo aislado), y una alarma cuando cae por debajo de tres desviaciones típicas o cuando el MHI del ciclo baja de 80 puntos.
Conclusiones y líneas futuras
El ‘fingerprint’ de máquina traslada a la máquina-herramienta el rigor que la metrología aplica a sus instrumentos. Un ensayo en vacío de poco más de dos minutos, repetible y sin sensores adicionales, basta para convertir las señales que el control numérico ya registra en una decisión sencilla para el operario (la máquina está en condiciones de mecanizar, o no lo está) y para construir, ejecución tras ejecución, un histórico trazable de su estado.
La experiencia acumulada en el proyecto FAUSTO, resumida en el recuadro, muestra además que el sistema aporta valor incluso cuando la máquina está sana: permite seguir su envejecimiento normal y extrapolar su evolución, no solo detectar averías. La interpretación de cada índice, sin embargo, sigue exigiendo conocimiento del proceso, como ilustra el caso de los descensos a máxima velocidad.
Limitaciones y preguntas abiertas
La transparencia sobre los supuestos del modelo es parte del método. Conviene explicitar los principales:
- La frecuencia de 250 Hz es suficiente para caracterizar la dinámica del accionamiento y las bajas frecuencias, pero no para un análisis vibratorio fino. El filtro de 10 Hz aplicado al VCI asume que todo lo que está por encima es ruido de captación.
- El factor 3 aplicado al percentil 95 para definir la tolerancia del GBI es una hipótesis de seguridad razonable, pero no está aún respaldada por un dato de diseño. Queda pendiente determinar cuál es la holgura transversal real que admite la estructura del pórtico antes de perder ortogonalidad de forma permanente.
- Está por confirmar si conviene basar el error de posicionamiento en las reglas ópticas o en los encoders rotativos, teniendo en cuenta el efecto de las dilataciones térmicas sobre cada tipo de captación.
- Los registros de PLC utilizados para leer la potencia deben verificarse: no es indiferente que entreguen potencia activa real o potencia aparente total inyectada por el variador, porque el SCI se construye íntegramente sobre ellos.
- El periodo de calibración asume un estado termodinámico ideal. Si existe un protocolo de calentamiento, los ciclos ejecutados con el aceite frío deberían excluirse de la base estadística para no contaminar la extracción del percentil óptimo.
Ninguna de estas cuestiones invalida el sistema, pero todas condicionan la confianza que merece cada índice y marcan la agenda de trabajo con el fabricante de la máquina y con el proveedor del control.
Hacia dónde va
El desarrollo descrito cubre la primera fase: un ciclo de verificación ejecutable a voluntad, un cálculo automático de indicadores y un histórico trazable. Las siguientes etapas ya están en marcha en el marco de FAUSTO.
La integración en la interfaz de la máquina permitirá que el operario lance el ciclo y reciba el semáforo directamente en el HMI, sin pasar por un análisis offline. En paralelo, los datos alimentan el sistema de detección de anomalías desplegado sobre la infraestructura de computación de borde del CFAA, donde el ‘fingerprint’ de máquina deja de ser una foto puntual para convertirse en una serie temporal explotable mediante técnicas no supervisadas [7].
A más largo plazo, el objetivo es cerrar el círculo con el ‘fingerprint’ de proceso: disponer simultáneamente del estado de la máquina y del estado de la herramienta permite atribuir correctamente cada desviación observada durante el corte, que es la condición necesaria para estimar el desgaste con fiabilidad y, en última instancia, para aspirar a una fabricación sin defectos [1][4]. La huella de máquina no es el objetivo final; es el suelo firme sobre el que todo lo demás puede apoyarse.
Aplicación del concepto ‘fingerprint’ en el proyecto FAUSTO, para el brochado autónomo de discos de turbina aeronáuticos
El CFAA participa en el proyecto FAUSTO (Fábrica Autónoma Sostenible y Segura mediante Tecnologías Profundas), enmarcado en la convocatoria ‘Misiones de Ciencia e Innovación – Transmisiones’ 2024 (código MIG-20242024). El proyecto busca desarrollar una fábrica autónoma aplicando tecnologías profundas (deep learning y Edge Computing) para transformar la fabricación de componentes de alta precisión en sectores clave como el aeronáutico y el automotriz.
En el caso de uso de brochado de discos de turbina aeronáuticos, el CFAA ha desarrollado e implantado el ciclo de ‘fingerprint’ de máquina descrito en este artículo sobre su brochadora electromecánica vertical EKIN A218 RASHEM Series, en la que se mecanizan discos de Inconel 718 con brochas de metal duro. El trabajo ha abarcado el diseño del programa CNC de verificación, el software de segmentación y cálculo de índices, la calibración de los umbrales a partir del comportamiento de la propia máquina y su conexión con el sistema de detección de anomalías desplegado en la infraestructura de computación de borde del centro.
El sistema lleva en explotación desde octubre de 2025. Los ciclos registrados hasta febrero de 2026 permiten una primera lectura de la deriva de la máquina, y el resultado es instructivo precisamente porque no describe una avería, sino un envejecimiento normal y medible.
Dos conclusiones merecen comentario. La primera es que la degradación detectada es coherente en todos los índices y compatible con el asentamiento esperable de una máquina en sus primeros meses de uso intensivo: el pórtico ha perdido simetría y el movimiento cuesta algo más de energía, pero ambos fenómenos se mantienen dentro de márgenes amplios. El valor del sistema no está en haber encontrado una avería, sino en haber cuantificado esa deriva con una cifra y en disponer ahora de una pendiente sobre la que extrapolar.
Los autores agradecen la financiación de CDTI Innovación y de la Unión Europea a través de NextGenerationEU, así como la colaboración de EKIN, ITP Aero y del resto de socios del consorcio.

Referencias
[1] del Olmo, A.; López de Lacalle, L.N.; Martínez de Pissón, G.; Pérez-Salinas, C.; Ealo, J.A.; Sastoque, L.; Fernandes, M.H. (2022). Tool wear monitoring of high-speed broaching process with carbide tools to reduce production errors. Mechanical Systems and Signal Processing, 172, 109003.
[2] Aldekoa, I.; del Olmo, A.; Sastoque-Pinilla, L.; Sendino-Mouliet, S.; Lopez-Novoa, U.; López de Lacalle, L.N. (2023). Early detection of tool wear in electromechanical broaching machines by monitoring main stroke servomotors. Mechanical Systems and Signal Processing, 204, 110773.
[3] Teti, R.; Jemielniak, K.; O’Donnell, G.; Dornfeld, D. (2010). Advanced monitoring of machining operations. CIRP Annals – Manufacturing Technology, 59(2), 717-739.
[4] Shokrani, A.; Dogan, H.; Burian, D.; Nwabueze, T.D.; Kolar, P.; Liao, Z.; Sadek, A.; Teti, R.; Wang, P.; Pavel, R.; Schmitz, T. (2024). Sensors for in-process and on-machine monitoring of machining operations. CIRP Journal of Manufacturing Science and Technology, 51, 263-292.
[5] Altintas, Y.; Verl, A.; Brecher, C.; Uriarte, L.; Pritschow, G. (2011). Machine tool feed drives. CIRP Annals – Manufacturing Technology, 60(2), 779-796.
[6] Klocke, F.; Vogtel, P.; Gierlings, S.; Lung, D.; Veselovac, D. (2013). Broaching of Inconel 718 with cemented carbide. Production Engineering, 7(6), 593-600.
[7] Lee, J.; Bagheri, B.; Kao, H.-A. (2015). A Cyber-Physical Systems architecture for Industry 4.0-based manufacturing systems. Manufacturing Letters, 3, 18-23.
[8] ISO 17359:2018. Condition monitoring and diagnostics of machines — General guidelines. International Organization for Standardization.
[9] ISO 230-1:2012. Test code for machine tools — Part 1: Geometric accuracy of machines operating under no-load or quasi-static conditions. International Organization for Standardization.