"Las decisiones de un modelo deben convertirse en acciones físicas"
Entrevista a Thomas Houden, director de Desarrollo de Negocio Global en OnRobot
Las herramientas y los recursos para desarrolladores de OnRobot conectan simulación, datos de interacción y control físico, y por qué la información de la pinza es esencial para el aprendizaje y la validación. Thomas Houden, director de Desarrollo de Negocio Global en OnRobot, profundiza en esta propuesta en la siguiente entrevista.
La IA física avanza rápidamente. ¿Qué falta para que esos avances se traduzcan en una manipulación fiable?
Los avances en modelos, simulación y sistemas de visión, lenguaje y acción abren nuevas posibilidades. Pero las decisiones de un modelo deben convertirse en acciones físicas: agarrar una pieza, levantarla, insertarla o soltarla. Ahí entran en juego la fricción, el deslizamiento, la deformabilidad y las tolerancias. En OnRobot nos centramos en la capa de interacción física: las herramientas e interfaces que permiten actuar, detectar qué ha ocurrido y responder. La cuestión es si el robot puede repetir la tarea pese a las variaciones del entorno real y proporcionar información útil cuando el resultado difiere de lo previsto.
¿Qué ofrece OnRobot para ayudar a los desarrolladores a establecer esa conexión?
Nuestros recursos para desarrolladores de IA física conectan tres áreas: simular, recopilar datos y controlar. Incluyen modelos digitales de pinzas, integración con NVIDIA Isaac Sim, paquetes ROS 2 y una Tool API en C++. El conjunto actual de recursos abarca RG2, RG6, 2FG7 y 2FG14, con capacidades que dependen del producto y de la versión. Queremos facilitar la incorporación de herramientas compatibles a los flujos de desarrollo, el acceso a datos de interacción y el control de dispositivos físicos. Así, los equipos pueden dedicar más esfuerzo a los modelos, el aprendizaje y la validación, con una base común para conectar esas actividades con la pinza.
¿Qué aportan los recursos de simulación frente a los archivos CAD convencionales?
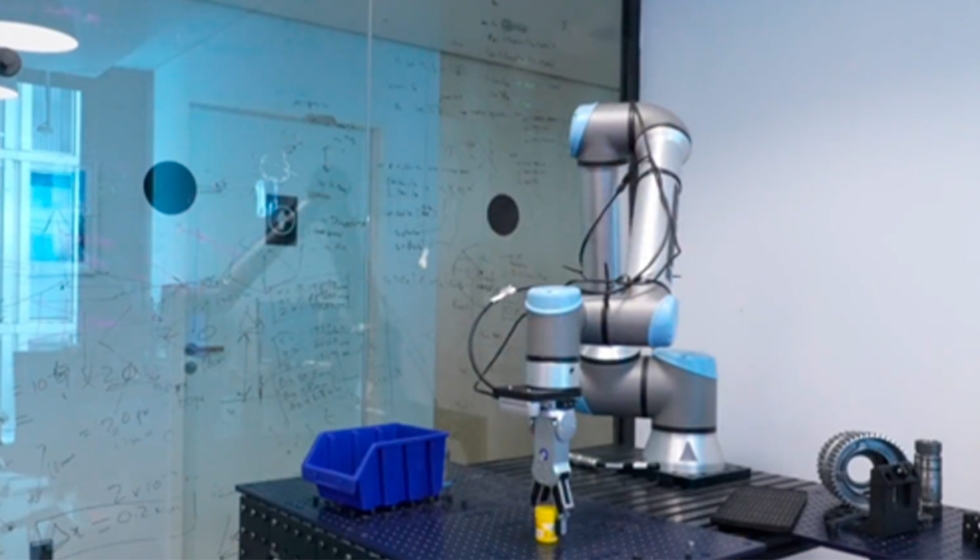
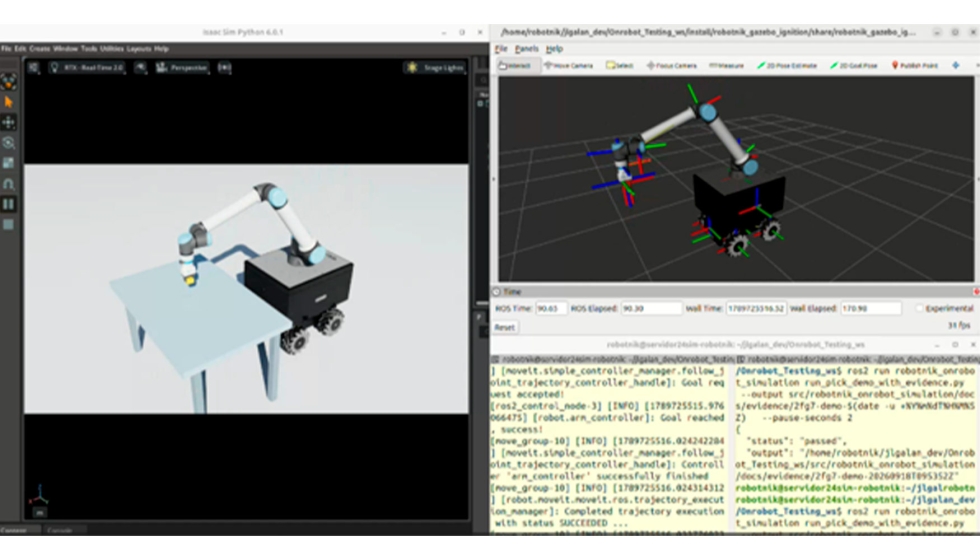
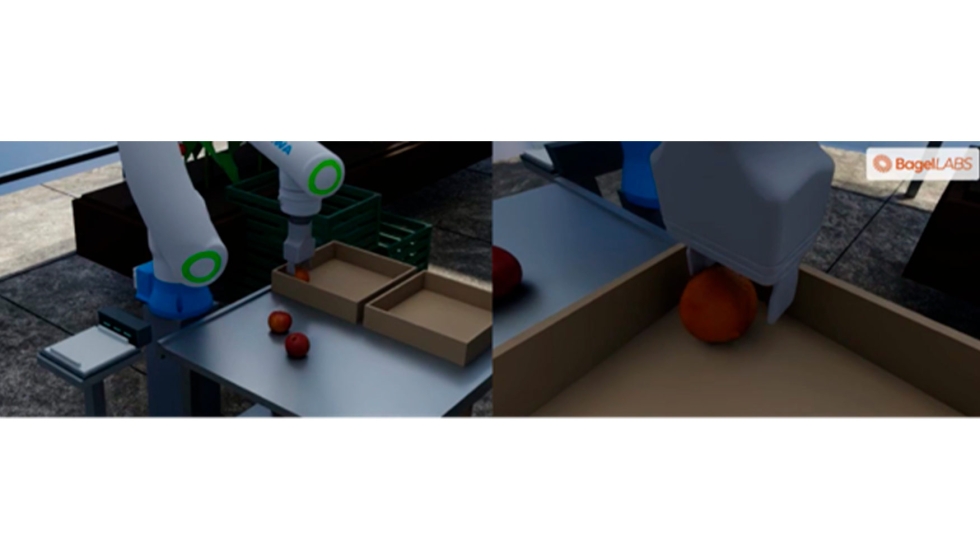
Los archivos CAD y STEP describen la geometría, pero esta no explica por sí sola cómo se mueve una herramienta ni cómo se comporta. Nuestros recursos incluyen modelos URDF y USD, además de recursos para NVIDIA Isaac Sim. Permiten representar mejor las pinzas compatibles, preparar configuraciones y probar conceptos de manipulación antes de utilizar hardware real. Los desarrolladores pueden estudiar el movimiento de los dedos y la interacción con una pieza, y contrastar sus previsiones con pruebas físicas. Esto reduce diferencias evitables, aunque no elimina la necesidad de validar. Las superficies, la deformación y las condiciones de contacto pueden hacer que un agarre real se comporte de forma distinta al simulado.
¿Por qué es tan importante la información de la pinza si los equipos ya disponen de cámaras y simulación?
La visión permite localizar una pieza y estimar su posición y orientación, pero no describe por completo lo que ocurre en las superficies de contacto. ¿Ha resbalado la pieza? ¿Está bien sujeta? ¿Ha aparecido una resistencia inesperada durante la inserción? La información de la pinza ayuda a responder. La RG2, por ejemplo, comunica el estado y la anchura de agarre, lo que permite distinguir entre una orden de cierre y un agarre correcto. Según la herramienta, también puede haber datos de fuerza, par, proximidad y contacto. Registrarlos con precisión y de forma repetible aporta información para entrenar, validar y analizar fallos, más allá de la orden enviada al robot.
¿Qué papel desempeña la RG2-FT en esta propuesta de IA física?
La RG2-FT resulta especialmente útil cuando el contacto determina el resultado. Combina agarre eléctrico con dos sensores de fuerza/par de seis ejes, uno por dedo, y dos sensores de proximidad. Proporciona datos de fuerza, par, presencia y distancia en las puntas de los dedos, con una frecuencia de muestreo de 150 Hz. Permite estudiar la aproximación, el agarre y el contacto en tareas como la manipulación delicada o la inserción. Complementa nuestros recursos de IA física como herramienta de sensorización; las interfaces y la compatibilidad deben comprobarse en su documentación específica. La elección depende de la tarea y de los datos necesarios.
¿Cómo conectan ROS 2 y la Tool API en C++ los modelos con el hardware?
ROS 2 ofrece una vía estandarizada para enviar órdenes a las pinzas compatibles y recibir datos de estado e interacción. Permite aplicar el ciclo de orden, información de retorno y ajuste, registrar lo que comunica la herramienta y compararlo con el comportamiento previsto. Para la integración directa, nuestra Tool API independiente en C++ permite controlar las pinzas y acceder a sus datos mediante Modbus TCP o Modbus RTU, sin necesidad de ROS. Son vías prácticas de acceso al hardware. Cada equipo debe elegir la que encaje con su entorno de software y comprobar las funciones compatibles con su dispositivo y versión.
¿Puede explicar cómo se combinan estos recursos en un proyecto de desarrollo?
Pensemos en un equipo que desarrolla una tarea de recogida. Puede empezar probando el movimiento de la pinza y su interacción con la pieza en simulación. En el robot físico, puede registrar la orden de cierre, la anchura medida y el estado del agarre, y comprobar si la pieza permanece sujeta durante el movimiento. Si falla el agarre, esos registros ayudan a distinguir la acción prevista del resultado real. Cuando la herramienta incorpora sensores adicionales, los datos de contacto pueden aportar más información. Las conclusiones permiten orientar cambios en la lógica de control y las siguientes pruebas, además de proporcionar datos para entrenar o validar modelos. El valor está en conectar estas etapas.
¿Qué debería plantearse primero un equipo que quiera utilizar los recursos de IA física de OnRobot?
Debe empezar por la tarea: el objeto, las condiciones de contacto, el movimiento y la información necesaria para determinar si se ha realizado correctamente. Ninguna herramienta es la más adecuada para todas las aplicaciones. Primero hay que elegirla según la interacción y después comprobar los modelos de simulación, las interfaces y las funciones compatibles. Nuestro portal para desarrolladores y los repositorios de GitHub ofrecen recursos, documentación y ejemplos. Conviene partir de una tarea definida y comparar el comportamiento simulado con pruebas físicas repetibles. Queremos proporcionar una base fiable para este trabajo, de modo que los equipos se centren en mejorar sus modelos y validar su comportamiento en el mundo real.